
实验室成员参加第十届中国车辆控制与智能化大会(CVCI2026)
2026年10月23-25日,2026中国车辆控制与智能化大会暨第十届中国自动化学会车辆控制与智能化专业委员会学术年会在上海顺利召开。
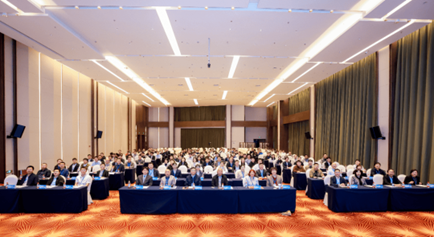
会议汇聚了国内外车辆控制与智能化领域的专家学者及行业代表,围绕车辆控制领域的前沿理论、关键技术与产业发展趋势,深入探讨人工智能与车辆控制的深度融合、多学科交叉创新及产学研协同发展,促进国内外学术交流与技术合作,推动汽车控制与智能化技术创新及应用。
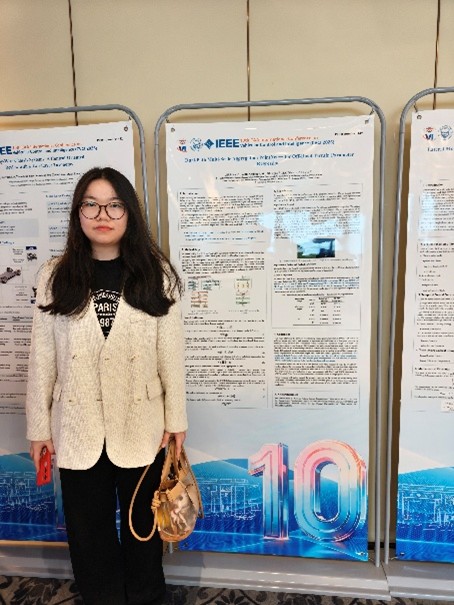
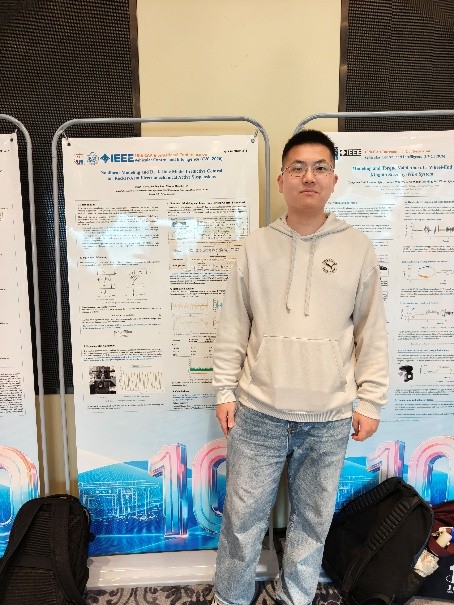
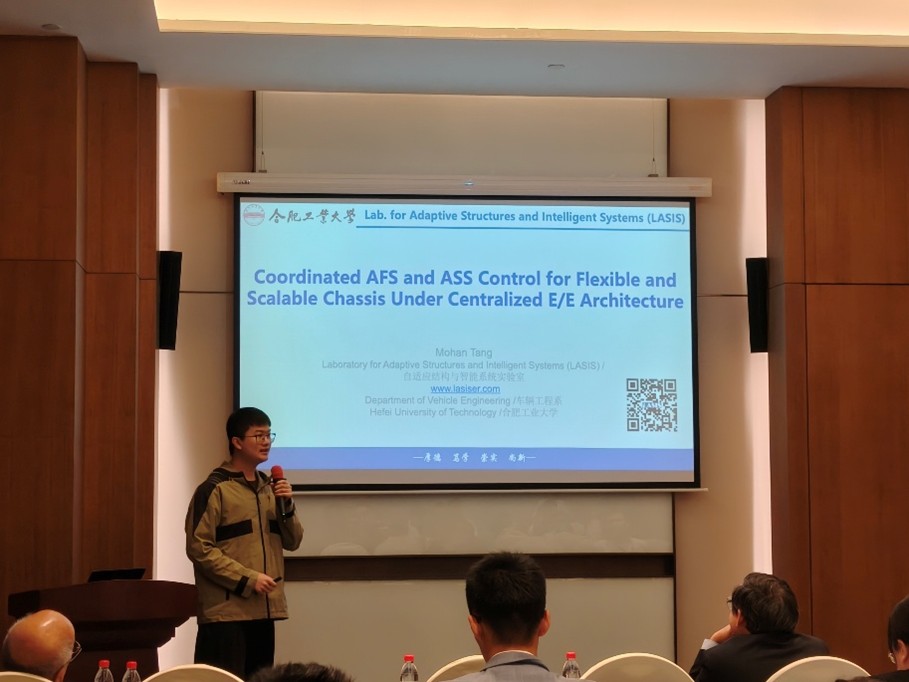
实验室成员李捷(教师)、赵珂(2024级硕士)、陈昊毅(2024级硕士)和唐默涵(2025级硕士)赴会学习交流。会议期间,赵珂和陈昊毅在浦江厅分会场参加学术海报展示,展示了题为《Dual-Path Multi-Scale Aggregation PointNet++ for Off-Road Terrain Parameter Regression》和《Nonlinear Modeling and Real-Time Model Predictive Control for Rocker-Arm Electro-mechanical Active Suspensions》的研究成果,分别围绕单目视觉越野场景特征提取算法、摇臂式机电主动悬架建模与控制展开交流。唐默涵在浦东厅郭孔辉青年作者托举分会场作了题为《Coordinated AFS and ASS Control for Flexible and Scalable Chassis Under Centralized E/E Architecture》的口头汇报,介绍了集中式电子电气架构下底盘协同控制方面的研究进展。
通过本次交流,实验室成员进一步了解了车辆控制与智能化领域的最新动态,深化了对人工智能赋能车辆控制的认知,在开阔眼界的同时也为日后的科研工作启发了新思路。